 Marjolaine F.
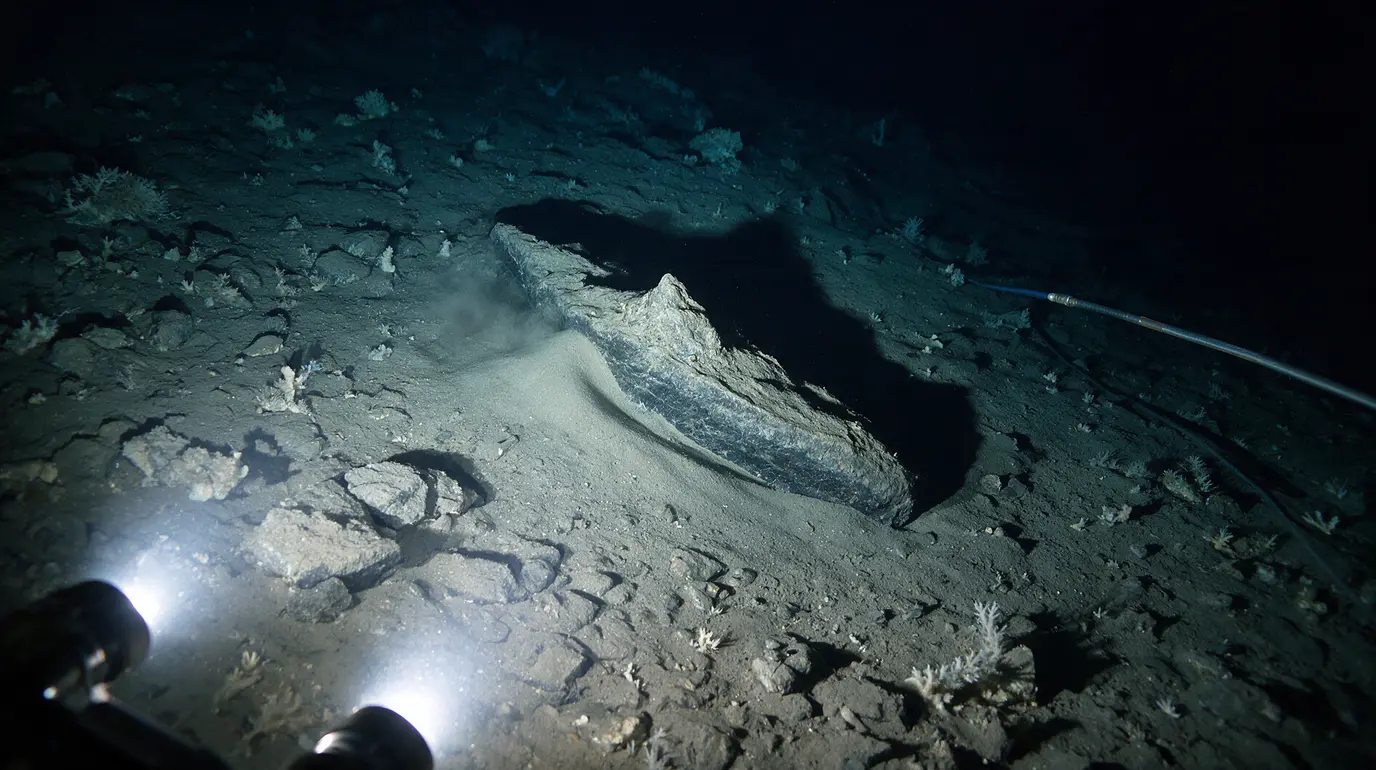
À 1 890 mètres sous la surface, l’obscurité est totale et la pression écrase tout ce qui n’est pas conçu pour y résister. Sur les écrans du sonar, pourtant, une forme nette peut évoquer une coque, une proue ou même une épave intacte. Mais quand l’engin d’exploration atteint enfin la cible, le décor peut être tout autre.
Dans les grands fonds, une image prometteuse ne constitue jamais une preuve. Elle représente d’abord un écho acoustique, interprété par des spécialistes, puis vérifié par des caméras et des capteurs capables d’affronter un environnement inaccessible aux plongeurs humains.
Pourquoi une « épave » peut apparaître sur un sonar
Le sonar est indispensable pour explorer le plancher océanique. Il envoie des ondes sonores vers le fond, puis mesure le retour de ces ondes. Une surface dure, verticale ou isolée renvoie souvent un signal plus fort que les sédiments meubles.
Sur une carte bathymétrique, une anomalie peut alors prendre l’apparence d’un navire. Une silhouette allongée, un point culminant ou une zone très réfléchissante suffisent parfois à susciter cette hypothèse. C’est particulièrement vrai lorsque l’objet repose dans une plaine abyssale relativement uniforme.
Le problème est que le sonar ne photographie pas directement le fond marin. Il traduit des différences de relief, de densité et de réflectivité acoustique. Une crête rocheuse, un bloc détaché d’une falaise, un monticule de sédiments consolidés ou un amas de débris naturels peuvent donc imiter une structure fabriquée par l’homme.
À cette profondeur, les conditions compliquent encore l’interprétation. Les données sont collectées depuis un navire, un véhicule sous-marin autonome ou un robot téléguidé. La distance, l’angle du balayage et la résolution du capteur influencent l’image finale. Un sonar peut signaler une cible remarquable, mais il ne peut pas certifier qu’il s’agit d’une épave.
La vérification visuelle devient donc l’étape décisive. Et c’est là que l’histoire prend souvent un tournant inattendu.
À 1 890 mètres, ce ne sont pas des plongeurs qui descendent
À 1 890 mètres de profondeur, la pression dépasse largement celle supportée par un plongeur autonome. Les explorations à cette profondeur reposent sur des technologies spécialisées, notamment les ROV, ou véhicules téléopérés, et les AUV, ou véhicules sous-marins autonomes.
Un ROV est relié au navire par un câble ombilical. Il transmet des images en direct et peut emporter des projecteurs, des caméras haute définition, des bras manipulateurs, des sonars et des capteurs de prélèvement. Son équipe reste à la surface, devant des consoles de pilotage.
Un AUV fonctionne différemment. Il suit une mission programmée, sans câble, afin de cartographier une zone avec précision. Il peut utiliser un sonar multifaisceaux, un sonar à balayage latéral et des capteurs de navigation inertielle. Après sa remontée, les scientifiques analysent les données recueillies.
Lorsque l’image sonar paraît évoquer une épave, le ROV permet de trancher. Ses projecteurs révèlent alors la texture des surfaces, la présence éventuelle de métal, de bois, de rivets, de céramique ou de structures humaines. Une formation naturelle ne présente pas les mêmes indices.
Dans le scénario le plus fréquent, la « coque » attendue se révèle être un affleurement rocheux ou une formation géologique. La déception peut être réelle, mais la découverte reste précieuse. Elle améliore la cartographie du fond et aide à comprendre les paysages sous-marins.
Ce que le sonar avait probablement détecté
L’explication la plus plausible face à une fausse épave est une anomalie naturelle. Les grands fonds ne sont pas plats. Ils abritent des canyons, des escarpements, des coulées volcaniques, des blocs erratiques et des reliefs façonnés par les courants.
Une formation rocheuse isolée peut produire une signature particulièrement convaincante. Si elle mesure plusieurs mètres de long et se détache nettement des sédiments, le sonar à balayage latéral dessine une zone claire accompagnée d’une ombre acoustique. Visuellement, ce contraste peut rappeler un objet posé sur le fond.
| Élément observé | Interprétation possible au sonar | Vérification par caméra |
|---|---|---|
| Silhouette allongée | Coque de navire ou rocher étiré | Présence de métal, de lignes régulières ou de fracturation naturelle |
| Ombre acoustique | Structure élevée ou bloc isolé | Hauteur réelle et forme du relief |
| Signal très lumineux | Matériau dur et réfléchissant | Roche, métal, corail dur ou sédiment compacté |
| Zone sombre | Creux, sédiments mous ou angle défavorable | Nature du substrat et relief détaillé |
Les sédiments peuvent aussi jouer un rôle. Une roche partiellement enfouie ne laisse apparaître qu’une crête. Cette ligne peut ressembler à un pont, à une cheminée ou à la partie supérieure d’une épave très ancienne.
Enfin, la vie marine modifie parfois les contours. Des éponges, des coraux d’eau froide et d’autres organismes colonisent les reliefs durs. Sous un éclairage artificiel, ils peuvent donner l’impression d’éléments construits. Mais quelques minutes d’observation suffisent souvent à faire tomber l’hypothèse du navire.
Encore faut-il mener cette vérification avec une méthode rigoureuse, car chaque passage du robot apporte une information différente.
Comment les équipes confirment ou écartent une épave
La recherche commence par une cartographie large. Les équipes utilisent généralement un sonar multifaisceaux pour relever la bathymétrie, c’est-à-dire la forme du plancher océanique. Cette première étape identifie les anomalies qui méritent une inspection rapprochée.
- Délimiter la zone : le navire réalise plusieurs passages parallèles afin d’obtenir une carte cohérente. Les chercheurs comparent les signaux selon différents angles.
- Analyser la signature : une cible potentielle est étudiée pour sa longueur, sa hauteur, son ombre acoustique et son contraste avec le substrat environnant.
- Planifier la plongée robotisée : l’équipe fixe un itinéraire pour le ROV, en tenant compte des courants, du relief et de la longueur du câble.
- Filmer lentement : le robot approche sans toucher le fond. Ses projecteurs éclairent la cible de biais pour révéler les volumes et les textures.
- Rechercher des indices humains : les opérateurs cherchent des plaques métalliques, des assemblages réguliers, des éléments de cargaison, des ancres ou des objets manufacturés.
- Prélever seulement si nécessaire : un bras manipulateur peut recueillir un petit échantillon de roche, de sédiment ou de matériau, sans dégrader le site.
Une véritable épave livre rarement un seul indice. Elle présente plutôt un ensemble cohérent : pièces métalliques, charpente, objets dispersés, traces de corrosion ou cargaison. À l’inverse, une formation naturelle révèle une géologie continue et des fractures irrégulières.
La bonne pratique consiste à croiser sonar, vidéo, positionnement et prélèvements. C’est ce travail patient qui transforme une intuition en identification fiable.
Les découvertes inattendues ne sont pas des échecs
Ne pas trouver une épave ne signifie pas que la mission est ratée. Une formation rocheuse inconnue peut renseigner les géologues sur l’activité volcanique, les glissements sous-marins ou l’érosion provoquée par les courants profonds.
Les reliefs isolés sont aussi des refuges pour la biodiversité. Dans les plaines abyssales, un substrat dur offre un point d’ancrage à certains coraux profonds, éponges et anémones. Ces organismes créent à leur tour un habitat pour de petits crustacés, des poissons et d’autres espèces des grands fonds.
Une cible initialement classée comme « épave possible » peut donc devenir un site d’intérêt écologique. Les images captées par le ROV servent alors à documenter les communautés benthiques, c’est-à-dire les organismes vivant sur ou près du fond.
Il faut aussi rappeler qu’une véritable épave peut être très difficile à reconnaître. Le bois se dégrade, le métal se corrode et les sédiments recouvrent progressivement les structures. Certaines épaves ne sont identifiables qu’après plusieurs campagnes de recherche.
Cette prudence protège également le patrimoine maritime. Déclarer trop vite qu’un objet est une épave historique peut attirer l’attention sur un site qui n’a pas encore été étudié correctement.
Les erreurs à éviter face aux images des grands fonds
La première erreur consiste à confondre une image sonar avec une photographie. Les couleurs et les contrastes sont souvent ajoutés pour faciliter la lecture. Ils ne décrivent pas forcément l’aspect réel du fond marin.
La deuxième est d’imaginer que des plongeurs humains ont exploré directement une profondeur de 1 890 mètres. À ce niveau, l’observation repose sur des sous-marins habités, des ROV ou des AUV, pas sur la plongée autonome classique.
Enfin, une forme ressemblant à un navire ne suffit pas à identifier un navire. Sans structure fabriquée, objet datable ou contexte archéologique, l’expression « épave » doit rester une hypothèse de travail.
La prochaine image énigmatique venue des abysses mérite donc autant de curiosité que de prudence. Car sous la mer, un rocher peut imiter une coque, mais il peut aussi raconter une histoire scientifique tout aussi fascinante.
Curieuse et créative, Marjolaine F. déniche pour vous les tendances culinaires et les innovations autour de la table, mêlant art de vivre et plaisir gustatif.